ラベル micropython の投稿を表示しています。 すべての投稿を表示

2024年4月20日土曜日

RP2040でR-2R DACを試してみる

I2Sの勉強をしていたら、R-2RというDACのことを知った。
せっかくなので、試しに作って遊んでみる。

参考文献はこちら→https://www.mech.tohoku-gakuin.ac.jp/rde/contents/course/mechatronics/anadigi.html

上記サイトの上のほうの回路図にあるように、正確な抵抗のセットが2n本と、n個のDOがあれば、n bitのアナログ出力が作れるということ。
今回はDO4つ+R 3つ+2R 5つで、4bitを作ってみる。
Rの値は電源とマイコンの電流入出力能力を超えない範囲で選べばよいが、今回はわかりやすく1kΩと2kΩで作ってみた。

お行儀はよくないがGP18をLOWにしてGND代わりとしている。
GP21-24がDOで、A0で結果を読み取っている。

結果は以下のようになった。
ガタガタしているのは、抵抗のバラつき起因と思われる。
オーディオ用途で拘って作る人々は、チップ抵抗で16bit, 24bitを作って、抵抗器をやすりで削って微調整しているらしい。
一度トライしてみたい。

今回作ったものの精度はともかく、こんな簡単な回路でアナログ出力ができるというのは本当に面白い。


オマケで、結果の取得に使ったThonnyのコード。
汚いけどそのまま貼ります。
整数0~15を2bitの01の0埋め文字列に変換する部分、もっといいやり方がある気がするけど動けばいいやの精神。

import time

LED = machine.Pin(25, machine.Pin.OUT) # GP25をLEDとして出力端子に設定
GND = machine.Pin(18, machine.Pin.OUT)
GND.off()
bits = [
    machine.Pin(24, machine.Pin.OUT)
    ,machine.Pin(23, machine.Pin.OUT)
    ,machine.Pin(22, machine.Pin.OUT)
    ,machine.Pin(21, machine.Pin.OUT)
]
VIN = machine.ADC(0)
conv = 3.3/65535
conv = 1

print("start")
print("----")

def v(order):
    print(order, end="")
    print(": ", end="")
    for i in range(4):
        if order[i] is "0":
            bits[i].off()
        else:
            bits[i].on()
    time.sleep_ms(10)
    print(VIN.read_u16()*conv)

for i in range(2**4):
    t = ("000" + str(bin(i)).replace("0b", ""))[-4:]
    v(t)  

2024年3月24日日曜日

thonny+micropythonからarduino-pico c++へ

これまで、RP2040関係はthonny+micropythonで動かしてきたが、arduno-picoとc++に移行することにした。

というのも、今回GPSナビを作るにあたり試行錯誤しているのだが、フリーズが多発し実用的なデバイスが作れそうにないため。
私の回路技術およびプログラミング技術の低さによるものなのか、そもそも無謀なことをやろうとしているのか、他に原因があるかは判別できていないが、このままでは埒が明かないので新しいやり方を試そうと思う。
特に、SPI液晶+I2Cセンサ+UARTのGPSという異なる3種類のバスをタイマ割り込みも交えつつ動かすというのがよくないのかもしれない。
リンクを見失ってしまったが、ピン割り込みとタイマ割り込みを高周期の設定で併用するとクラッシュするというようなブログの記載があった気がする。

今までCで書かれたライブラリを頑張ってmicropythonにポートしていたが、技術向上という意味では無駄ではなかったと思いたい。

2024年3月20日水曜日

gc9a01pyで円、楕円、三角を簡単に書けるようにする

gc9a01pyは大変有難いライブラリだが、四角と直線と点しか描けないのが弱点。
さすがに不便なので、円、楕円、三角を足した。
https://github.com/matsuura-h/gc9a01py/tree/main
以下は、ランダムに三角を表示している例。

効率のよい描画ロジックを1から作るのは大変なので、LovyanGFXのコードを参考にした。
CからPythonへの移植だが、すべてを手打ちすると大変なので、https://www.codeconvert.ai/c-to-python-converterで自動変換し、自動ではうまく動かない部分を手直しする。
ほとんどのコードはうまく自動変換できるけど、以下の2パターンだけはNGだった。

  1. do-while
    1. 対処方法:while Trueに書き直して、条件文を末尾にif not <condition>: breakとして追加する
  2. 入れ子になったインクリメントやデクリメント
    1. 対処方法:インクリメントやデクリメントを前出しもしくは後出しにする
一つ困っていることとして、gc9a01pyはMITライセンスだが、LovyanGFXはFreeBSDライセンスになっている。
こういうとき、どうやってライセンスを処理すればよいのだろうか?
また、私が移植した部分と元のコードは一体どのように扱うとよいのだろうか?
下手にpull reqestを送ってrusshughesさんやLovyan03さんの迷惑になったら申し訳ないので、とりあえず自分のリポジトリにforkを作って公開してみた。
よい方法をご存知の方がいたら、是非教えてください。

2024年3月17日日曜日

RP2040のUARTで全文を途切れさせずに読み切る

GPSのNMEAを読み出すとき、文章が長かったりタイミングが悪いと、途中で途切れてしまうことがある。

以下のようにany()を使うと解決する。

■BEFORE

msg = uart.read()

■AFTER

msg = ""
while uart.any():
    msg = msg + str(uart.read())[2:-1]

スライサーで2文字目以降を取ることで、バイト列を文字列に変換したときの先頭の「'b」をスキップしている。-2にして文末もスキップすべき?

RP2040-ZERO+micropythonにてGPS AT6558の日時緯度経度を丸形液晶GC9A01に表示してみる

以前の記事。
RP2040-ZEROとGC9A01の試験→https://matsu-log.blogspot.com/2024/03/aitendom128gc9a01a-gc9a01rp2040-zero.html
GPS AT6558→https://matsu-log.blogspot.com/2024/03/gpsat6558.html

今度は、RP2040-ZEROに液晶とGPSを繋いで、緯度経度を液晶に表示してみる。


USART0を使いたいので、GP0,1を空ける。DCとRSTは、代わりにGP3,4に繋いでおく。

■液晶

  1. GND → GND
  2. VCC → 3V3
  3. SCL → GP6/SPI0 SCK
  4. SDA → GP5/SPI0 TX
  5. RES → GP3
  6. DC → GP4
  7. CS → GP5/SPI0 CSn
  8. BLK → 未使用
■GPS
  1. GND → GND
  2. VCC → 3V3
  3. TX → GP1
    ※RXは繋がなくてもいいので無視

Fritzingで作った回路図。探してみると、RP2040-ZEROなどたくさんのAdd-onパーツが公開されていて非常に有難い。さすがにGPSは無かったので、似たような部品と汎用ヘッダで代用。

以下のようなコードで、$GNGGAと$GNRMCから日時と緯度経度を吸い上げて、液晶に表示した。液晶、GPSをうまく繋げられていたので、これはすんなり作れた。

以下、micropythonコード。

from machine import Pin, SPI
import gc9a01py as gc9a01
import time

import vga2_8x16 as font

from machine import UART
uart = UART(0, baudrate=9600, tx=0, rx=1)

# GPSの結果から日時と緯度経度を抜き出す
def GPS(input):
    if input is None:
        return ("","","","")
    msgs = str(input)[2:-1].split("\\r\\n")
    lat = ""
    lgt = ""
    date = ""
    time = ""
    for msg in msgs:
        if msg[0:6] is "$GNGGA":
            item = msg.split(",")
            if len(item) <= 4:
                continue
            #print(item[1], item[2], item[4])
            time = item[1]
            lat = item[2]
            lgt = item[4]
        elif msg[0:6] is "$GNRMC":
            item = msg.split(",")
            if len(item) <= 10:
                continue
            time = item[1]
            lat = item[3]
            lgt = item[5]
            date = item[9]
    return (date, time, lat, lgt)

# GC9A01初期化
SPI_PORT = 0
SPI_BAUDRATE = 60000000
RESET_PIN = Pin(3, Pin.OUT)
DC_PIN = Pin(4, Pin.OUT)
CS_PIN = Pin(5, Pin.OUT)

spi = SPI(SPI_PORT, baudrate=SPI_BAUDRATE, sck=Pin(6), mosi=Pin(7))
tft = gc9a01.GC9A01(spi=spi, dc=DC_PIN, cs=CS_PIN, reset=RESET_PIN, backlight=None, rotation=0)

bgcolor = gc9a01.color565(0x00, 0x44, 0x22)
tft.fill(bgcolor)

tft.text(font,"GPS Tracker",80,20,gc9a01.BLACK,bgcolor)
while True:
    msg = uart.read()
    ret = GPS(msg)
    pos = 40
    for item in ret:
        if not item is "":
            tft.text(font,item,80,pos,gc9a01.BLACK,bgcolor)
        pos += 20
    tft.fill_rect(88,80,24,40, gc9a01.GREEN)
    time.sleep(0.5)

2024年3月16日土曜日

aitendoの丸形液晶(M128GC9A01A, GC9A01)をRP2040-ZEROで試す

aitendoの丸形液晶 M128GC9A01Aについて、前回、M5+UI FLOWで挑戦するも、失敗。
商品リンク:https://www.aitendo.com/product/20938

今度は、raspberry pi pico互換のRP2040-ZEROで挑戦する。
まずはSPI接続。

以下、スイッチサイエンスさんより画像を借用。
RP2040-ZEROのSPIは2系統あり、片方は裏面のパッドや左右のピンに点在してしまっているので、今回はSPI0を使い右側で固めて配線することにする。電源は左側固定で、さらにジャンパ使うのであまり意味はないが。

配線表とmicropython用のライブラリや使用例を見比べて、以下のつなぎ方に決定。

  1. GND → GND
  2. VCC → 3V3
  3. SCL → GP6/SPI0 SCK
  4. SDA → GP5/SPI0 TX
  5. RES → GP0
  6. DC → GP1
  7. CS → GP5/SPI0 CSn
  8. BLK → 未使用
試しては無いが、たぶん3, 4以外は任意のピンでよいとは思う。
ライブラリはこちら:https://github.com/russhughes/gc9a01py/tree/mainを使わせていただく。
libのgc9a01py.pyをダウンロードし、ThonnyでRP2040-ZEROのルートにこのライブラリのpyファイルを格納すればOK。
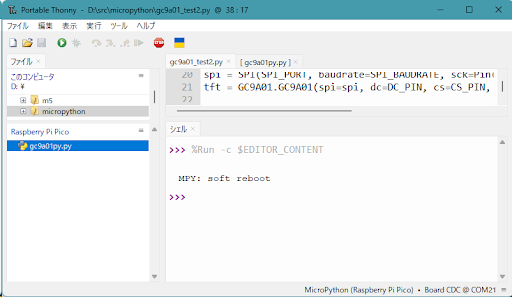
下図のように、デバイスのルート直下にファイルが表示されていれば大丈夫。これで、「import gc9a01py as GC9A01」というようにして呼び出せるようになる。

本当に大したコードではないけど、私自身がこのディスプレイをRP2040-ZERO+micropythonで利用するのに結構苦労したので残しておきます。

from machine import Pin, SPI
import gc9a01py as GC9A01

# GC9A01初期化
SPI_PORT = 0
SPI_BAUDRATE = 60000000
RESET_PIN = Pin(0, Pin.OUT)
CS_PIN = Pin(5, Pin.OUT)
DC_PIN = Pin(1, Pin.OUT)

spi = SPI(SPI_PORT, baudrate=SPI_BAUDRATE, sck=Pin(6), mosi=Pin(7))
tft = GC9A01.GC9A01(spi=spi, dc=DC_PIN, cs=CS_PIN, reset=RESET_PIN, backlight=None, rotation=0) 
 
tft.fill(GC9A01.RED)
for i in range(240):
    tft.pixel(i, i, GC9A01.GREEN)
    tft.pixel(120, i, GC9A01.BLUE)
    tft.pixel(i, 120, GC9A01.WHITE)

これがうまく動くと、冒頭の画像のようになる。赤背景に、緑青白の線を引いただけ。
速度を気にするなら矩形や線描写のメソッドを使ったほうがいいはず。

以上。

2024年3月5日火曜日

地磁気センサQMC5883Lにハマりかける

前回、ATD5883Lを1つ焼いてしまったので、Amazonで格安の類似品を注文。3つで\769と格安。(https://www.amazon.co.jp/dp/B0CFQSW2TG)

aitendoで買ったATD5883Lでうまくいったコードを動かしてみると、そもそもI2Cのアドレスが0x0D (13)と表示され、アドレスを変えて動かすも、なぜかセンサの値が3軸とも0になる。

よくよく調べてみると、このチップは「QMC5883L」というレジスタアドレスが互換ではない似て非なるチップとのこと。
https://leico.github.io/TechnicalNote/Arduino/esp32-qmc5883l-basicにて先人がレジスタをまとめてくださっているので、有難く参照する。

要所は以下の通り。

  • 出力レジスタが異なる
    • MAG_X:0x00-01
    • MAG_Y:0x02-03
    • MAG_Z:0x04-05
  • 出力レジスタ16bitがリトルエンディアンの並び順
  • 連続モードの設定方法が異なる
    • 0x0Bに0x01を書き込み
    • 0x09に0x1Dを書き込み


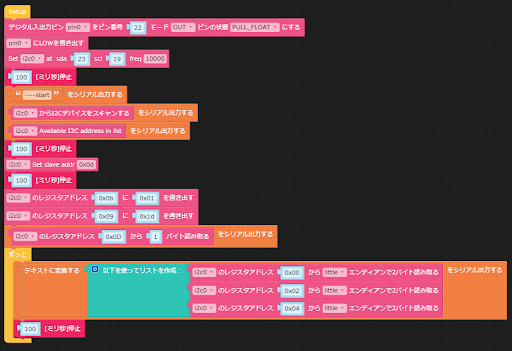
UI FLOWだと上記の通り。
以下はmicropython。

pin0 = machine.Pin(22, mode=machine.Pin.OUT, pull=0x00)
pin0.off()
i2c0 = i2c_bus.easyI2C((23, 19), 0x00, freq=10000)
wait_ms(100)
print('----start')
print(i2c0.scan())
print(i2c0.available())
wait_ms(100)
i2c0.addr=(0x0d)
wait_ms(100)
i2c0.write_u8(0x0b, 0x01)
i2c0.write_u8(0x09, 0x1d)
print(i2c0.read_reg(0x0D, 1))
while True:
  print(str([i2c0.read_u16(0x00, byteorder="little"), i2c0.read_u16(0x02, byteorder="little"), i2c0.read_u16(0x04, byteorder="little")]))
  wait_ms(100)
  wait_ms(2)

この例では、m5atom liteの3.3V側の端子5pinにセンサを直結している。G22を0V出力にして、G23, 19をI2Cに割り当てればOK。

これでうまく地磁気を読み取れて、めでたしめでたし。

2024年3月4日月曜日

aitendoの丸形液晶(M128GC9A01A, GC9A01)をm5で試す<失敗>

追記:この後UI FLOWでこの液晶を動かそうとしたが、ライブラリを読み込むとメモリ溢れで落ちることが判明。UI FLOWは諦めて、raspberry pi picoで動かすよう方針転換。

後日、RP2040-ZERO+Thonnyでうまく動いたので、動作例が知りたい方はこちらをご覧ください。
https://matsu-log.blogspot.com/2024/03/aitendom128gc9a01a-gc9a01rp2040-zero.html

-------

aitendoの丸形液晶 M128GC9A01Aも買ったので、m5atom matrixで表示できるよう試験する。
商品リンク:https://www.aitendo.com/product/20938


この液晶、中身はGC9A01というコントローラを使ったもので、価格もサイズも手ごろで見た目も綺麗なためか、aitendoだけでなくadafruitやsparkfunなどいろいろな会社からdip化基板セットやタッチパネル、rp2040と組み合わせたセットが出ていて面白い。

■SPIとI2Cのどちらで繋ぐか?

このボードはSPIとI2Cの両方で繋げるようだが、グラフィック関係は帯域の問題からSPIを使うのがよさそう。このサイト(https://emb.macnica.co.jp/articles/8191/)で分かりやすくまとめられているが、bpsの桁が違う。SPIは50Mbpsを狙えるが、I2Cは1Mbpsとのこと。

atom liteは240MHzで、SPIは最大80MHz対応とのこと。
例えば128x128dot、フルカラー8+8+8=24bitを20Hzで更新したいとき、1フレームは128*128*3Byte=49,152Byte=48kBとなり、これを1秒に5枚転送するので、240kB/s=1,920kbps=1.875Mbpsとなる。
I2Cだと1MHzでも1Mbps未満なので、完全に帯域不足。

I2Cは帯域で劣るものの、2線で済むのが一番のメリットで、バイト単位のR/Wで十分なセンサ類と繋ぐのがよい。

■m5atomとの接続

先人のコードを参考に、どこに何を繋げばいいのか読み解いていく。
m5側はUIFLOWだとこんな名前になっているので、それぞれどれと繋げばよいかが問題。


他の液晶の例だが、https://lang-ship.com/blog/work/m5stickc-spi/を参考に何を繋げばよいか検討する。
  1. BLK … 不要 ※バックライトの制御用
  2. CS … GND ※他に繋ぐものが無ければ、L固定でOK
  3. DC … MISO ※RのみでOK
  4. RES … 任意のW ※画面リセット用
  5. SDA … MOSI ※WのみでOK
  6. SCL … SCK
  7. VCC … 3.3V
  8. GND … GND
今回は順番に以下のように接続した。
  1. BLK … n/a
  2. CS … GND
  3. DC … G22
  4. RES … G19
  5. SDA … G23
  6. SCL … G33
  7. VCC … 3.3V
  8. GND … GND
atomはRead Onlyなどで迷うことが無いので楽。
結果、ブロックの設定は次のようになる

そうこうするうちに遅くなってしまったので、続きはまた次回。

2024年3月2日土曜日

地磁気センサ(電子コンパス)ATD5883Lを試す2

前の投稿の続き(https://matsu-log.blogspot.com/2024/03/atd5883l.html)

aitendoのATD5883Lを試したが、うまくいかなかったのでリトライ。
結論、i2cアドレスと周波数設定と電圧ミスが原因だった。
センサ1個目は、うかつにportAにつないだせいで5Vで焼けてしまったよう…無念。安くない勉強料だ。
2個買っておいたので何とか助かった。
これ、シルクをよく見るとGY-271という基板名っぽい。この名前だとAmazonで安いコピー品が大量にヒットする。

私の買ったデバイスは、100kHz 3.3Vでアクセスすると30, 104という二つのIDがヒットする。
104ではうまく動かず、30でA/B/CのWHO AM Iを読むと、以下の値が読みだされる。
 b'H', b'4', b'3'

ハネウェルの正規品とは異なるので、要注意。

出力結果だが、以下のように、x,y,zを読み取っていい感じにプロットできた。

※ちなみに、この3次元プロットにはhttps://qiita.com/yo16/items/b5af6d2e9d1bf5e8ab51を活用させていただいた


焼けていないほうのチップをm5atomの3.3V, G, 21, 25につなぎ直して、上記のプログラムを走らせれば無事動いた。

x,y,zの生値を見ると、以下の範囲になっている。
 x: -435~649
 y: -556~540
 z: -585~409

乱暴だが、それぞれ中点を取ると107, -8, -88となるので、これをオフセットとして使う。
それなりの精度になっていそうなので、オモチャレベルではこれでよしとしておく。

2024年3月1日金曜日

地磁気センサ(電子コンパス)ATD5883Lを試す

(成功事例はこちら)

今度は、ATD5883L。
秋月の9軸センサを使っていたが、実際IMUは無くても必要十分な精度が出せることがわかったので、コンパスだけで安いこちらを使ってみる。
未だとaitendoで税抜\695。
https://www.aitendo.com/product/9545

小さくて安い

まずはGROVE端子経由のPORTAにつないでアドレスダンプしてみる。


結果、このICは13 = 0x0Dのよう。
このICは「HMC5883L」の互換品らしいので、このワードで使用例を探してみる。

raspiで繋いでいる例が以下のリンクにある。
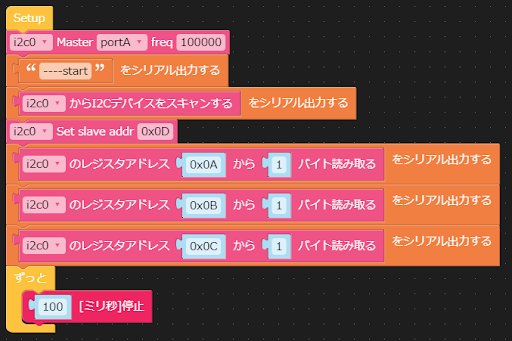
0x0A,0B,0Cを見れば、識別コードが書いてあるっぽい。
さくっと読み出してみる。


これは正しい値なのか・・・?


strawberryリナックスのサイトを見るに、明らかに間違っていそう。
https://strawberry-linux.com/catalog/items?code=12105
原因もわからないし、今日はここまで。GPSが動いたのでよしとする。

GPSモジュールAT6558を試す

 m5のGPSユニットは安くなく、サイズも大きいので、aitendoの安いモジュール(AT6558)を使えないか試してみる。
https://www.aitendo.com/product/17122
今は税抜き\900と、m5の半額で買える。
ただし、アンテナは別で必要。

chinaの主張を感じる

aitendoから拝借
この画像がめちゃくちゃ役に立つ

汚い配線だが気にしない
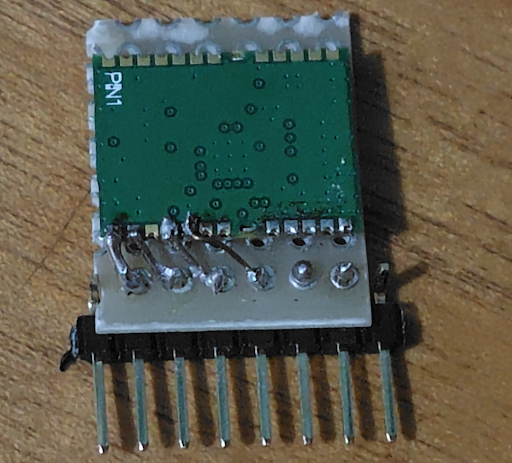
とりあえずV,G,RX,TXだけ繋ぐ

早速仮配線し、atom matrixで繋いでみる。

小さくて便利
このチップは3.3Vでないとダメなので、5Vのボードとは繋げない

極々シンプルなプログラム

まずはアンテナ無しで試してみる。
結果、以下のようなメッセージが出る。
電波が拾えずうまく繋げていないことがわかる。

$GNGGA,,,,,,0,00,25.5,,,,,,*64
$GNGLL,,,,,,V,M*79
$GPGSA,A,1,,,,,,,,,,,,,25.5,25.5,25.5*02
$BDGSA,A,1,,,,,,,,,,,,,25.5,25.5,25.5*13
$GPGSV,1,1,00*79
$BDGSV,1,1,00*68
$GNRMC,,V,,,,,,,,,,M*4E$GNVTG,,,,,,,,,M*2D
$GNZDA,,,,,,*56
$GPTXT,01,01,01,ANTENNA OPEN*25

続いて、アンテナを繋いでリトライ。


ちなみに、このアンテナは特価品で\199のもの。
もうすぐ無くなりそう。
https://www.aitendo.com/product/17558

アンテナを繋ぐと、起動して少し待てば衛星と繋がり、時間や座標を正しく知らせてくれるようになる。

$GNGGA,142138.000,3xxx.1177,N,1xxxx.6385,E,1,10,1.1,4.0,M,0.0,M,,*79
$GNGLL,3xxx.1177,N,1xxxx.6385,E,142138.000,A,A*49
$GPGSA,A,3,13,11,06,29,30,07,36,20,35,,,,2.1,1.1,1.8*32
$BDGSA,A,3,19,,,,,,,,,,,,2.1,1.1,1.8*21
$GPGSV,3,1,11,06,38,135,15,07,30,071,18,09,,,25,11,76,126,17*42
$GPGSV,3,2,11,13,46,214,37,15,14,233,,20,66,000,24,29,22,308,22*7C
$GPGSV,3' 
※xで緯度経度の一部を塗りつぶしています

思ったより簡単に動く。
これで小型化・安価化を達成できそう。

2024年2月25日日曜日

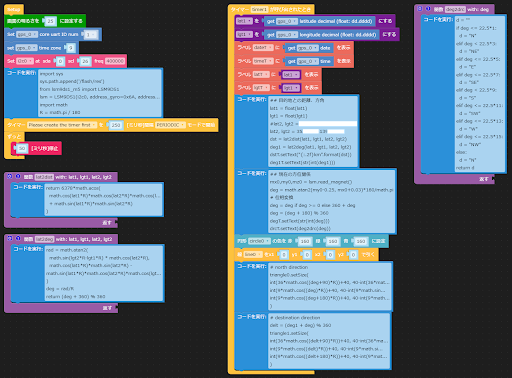
GPSと地磁気センサで、目的地までの距離と方角だけを出す簡易ナビを作る

タイトルの通り。
LSM9DS1をいじっていたのは、これを作るため。

いいアイデアだと思っていたが、既に先駆者がいて製品化までされている。(https://www.plotonline.com/motor/beeline/)
先を越されたのは悔しいから、こっちはネット環境無しでも使えるものを目指したい。
今悩んでいるのは、目的地の緯度・経度をどうやって入力するか?
今のバージョンは、プログラム中に直打ちしてしまっている。

プロトタイプ
左上のマスキングテープの下にLSM9DS1がある
GPSはm5純正品、U032というやつ
完成したら円形液晶とか使って格好よく仕上げたい

コード実行だらけのUI FLOW
素直にmicropythonやArduino C++を使ったほうがいいのかもしれない

初代m5stickc用の.m5fをgithubに上げたので、詳細な中身が知りたいときはそちらをご覧ください。
https://github.com/matsuura-h/lsm9ds1_micropython/tree/main
■方角検出
地味に苦労したのは、磁気センサの値を方角に変換する部分。
atan2に行きつくまでに相当時間がかかった。
地磁気のx, yをプロットしてみると、中心が相当ずれていることがわかる。
現物合わせだが、コード内に直書きでx+0.03, y-0.25の補正を加えている。
本来はoffsetをセンサに書き込むべき。
補正後のx,yを、参考URLのように位相を横軸にプロットしてみる。
それなりのsin, cos波になった。

ちなみに、LSM9DS1をGPSやm5stickcの傍で動かすと、磁界の影響でめちゃくちゃな値になるので注意。

atan2で処理した後も、まずラジアン角から度に直し、±180度から0-360度レンジに変換し、さらに東西南北=90度-270度-180度-0度になるように補正する必要がある。

コード例は以下の通り。
mx0,my0,mz0 = lsm.read_magnet()
deg = math.atan2(my0-0.25, mx0+0.03)*180/math.pi
deg = deg if deg >= 0 else 360 + deg
deg = (deg + 180) % 360

1行目は、自作ライブラリで磁気センサを読み取る部分。
2行目でオフセット補正+角度算出+ラジアン→度への変換をやっている。
続いて、3行目で±180から0-360度に変換。
最後に、このままだと南が0度なので、180度回転させている。
もしセンサを裏表逆に使う場合、最初に正負逆転させるか、atan2の引数の符号を変えることで対応可能。

実際に動かしてみたときの動画
薄い赤の△が北、黒の▲が目的地の方角を示している
m5stickcの描画が遅いのでブレがあるが、ロジック自体は問題無し
あとはフィールド試験


2024年2月24日土曜日

m5シリーズのUI FLOW, micropythonでLSM9DS1を使う

m5のUI FLOWやmicropythonでLSM9DS1を使えるlibrayを作成。
手っ取り早く使いたい方は、githubに説明とコードをupしたので以下を見てください。

秋月のLSM9DS1使用9軸センサモジュール AE-LSM9DS1-I2Cを買ってきて、m5stickCやm5atom matrix, liteで使おうとしたらひとしきりハマりました。

LSM9DS1は、1つのチップにそれぞれ3次元の加速度センサ、ジャイロセンサ、地磁気センサが詰まっていて、9軸自由度=9DoFセンサと呼ばれるもの。
今回はこのうち地磁気センサ、つまり電子コンパスを使う予定。
そもそも6軸imuなら多くのm5デバイスやスマートウォッチにも入っていて、作例も豊富だけど、意外と地磁気センサを使う作例は少ない気がする。

(画像は秋月電子より借用)


LSM9DS1は秋月やスイッチサイエンスでも手に入り、値段もたぶん一番安い。
しかしながら真面目に使おうとすると、分解能を設定し、各センサ値を2byte リトルエンディアンで読み取らないといけず、ちゃんとドキュメントを読まないと手も足も出ない。
自ずから既存のライブラリに頼りたくなるのだが、そのライブラリがArduino C++やcircuitpython向けしかない。

micropython、m5用は全く無い
タコ猫が出てしまう

また、既存のライブラリを移植しようにも、UI FLOWで簡単に使えるI2Cと微妙に読み書き関数の仕様が異なるので、そこの読み解きが難しい。
そして、UI FLOWで使われているi2c_bus.easyI2Cもまたリファレンスや作例がないので模索しながら構築した。

3日以上格闘した結果何とか動くものができたので公開しました。